Automatisation
Cobot
Qu’est-ce qu’un cobot ? Avantages, inconvénients et coûts

Unchained Robotics
Un cobot est un robot collaboratif. Grâce à ses capteurs d’effort et à sa vitesse limitée, il travaille directement aux côtés de l’humain, sans clôture de protection. Il partage le même espace de travail au lieu d’être placé derrière une cage. Le cobot comble ainsi le fossé entre le travail manuel et la cellule robotisée classique, isolée par des protections. Ce guide présente son fonctionnement, les normes de sécurité, les applications types, les coûts et les critères de sélection. Tu peux ainsi évaluer si un cobot convient à ton projet d’automatisation.
Temps de lecture : environ 10 minutes
Qu’est-ce qu’un cobot et quelle est sa différence avec un robot industriel ?
Un cobot (robot collaboratif, Collaborative Robot en anglais) est un bras robotisé. Il est conçu pour partager son espace de travail avec des humains sans présenter de danger pour eux. Le terme renvoie à la collaboration homme-robot (HRC). Les chercheurs J. Edward Colgate et Michael Peshkin de la Northwestern University ont inventé le cobot en 1996.
La différence essentielle avec le robot industriel classique réside dans le concept de sécurité. Un robot industriel privilégie la vitesse, la charge utile et la répétabilité. Une clôture de protection, une barrière immatérielle ou un scanner de sécurité le sépare de l’humain. Un cobot, en revanche, surveille en permanence les efforts qu’il exerce et s’arrête en cas de contact. Il travaille plus lentement et supporte des charges plus faibles, mais il évite en contrepartie la clôture et la surface au sol qu’elle nécessite.
Ainsi, un cobot ne remplace pas le robot industriel, mais constitue une catégorie à part entière. Les cobots ciblent les processus caractérisés par des changements fréquents de produits, un espace limité et une collaboration directe. Lorsque l’humain et l’automatisation se partagent une même tâche manuelle, le cobot révèle tout son intérêt. Lorsque la cadence et la précision maximales priment, le robot classique reste le premier choix.
Fonctionnement des cobots : capteurs, limitation des efforts et teach-in
Le fonctionnement des cobots repose sur trois éléments techniques : des capteurs de couple dans les articulations, une vitesse collaborative limitée et une interface graphique. Chaque articulation mesure en continu le couple appliqué. Si le bras rencontre une résistance inattendue, la commande l’interprète comme une collision et s’arrête immédiatement.
En mode collaboratif, la commande limite la vitesse à environ 1 mètre par seconde. C’est la condition nécessaire pour que la détection des collisions intervienne à temps et que le bras s’arrête avant de causer un dommage. Cette combinaison de capteurs et de limitation de la force et de la puissance est au cœur de la sécurité collaborative.
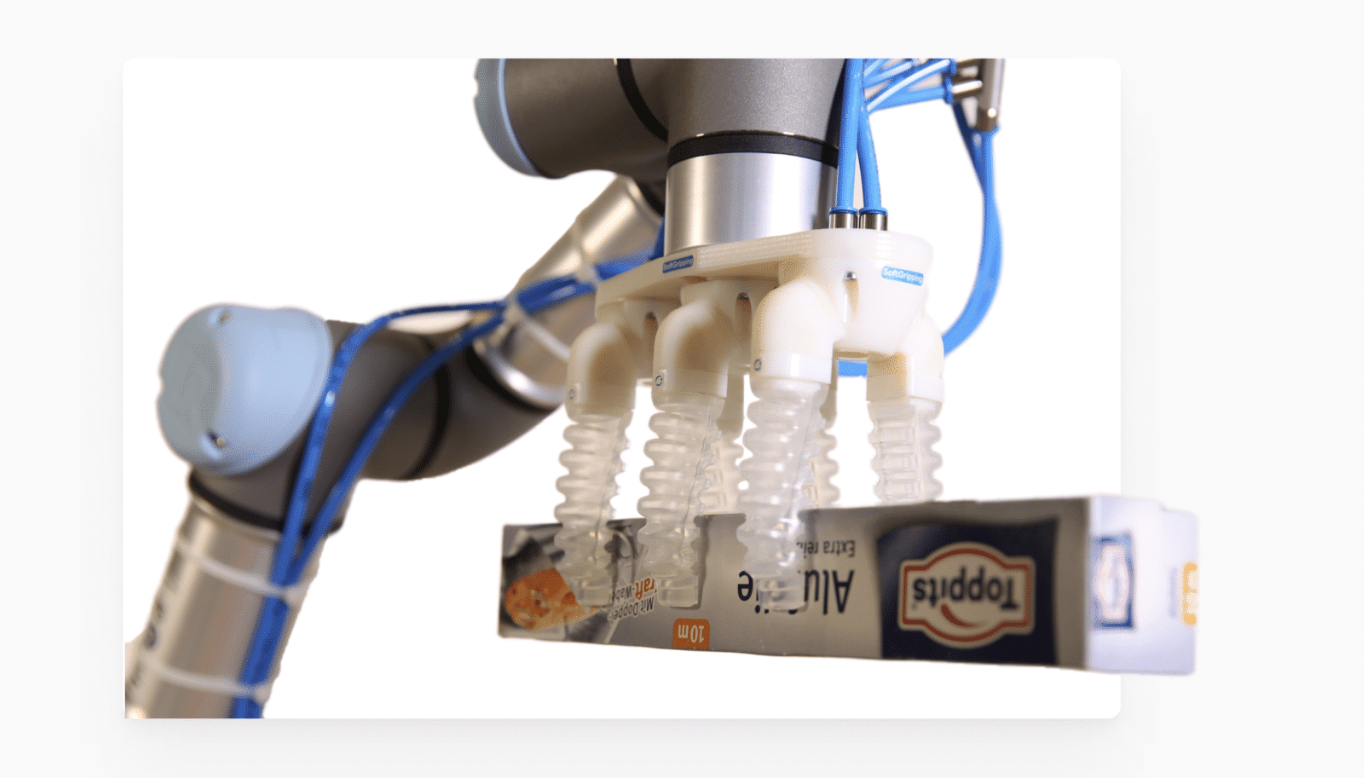
Lors du teach-in, l’opérateur guide manuellement le bras robotisé pour lui faire exécuter le mouvement souhaité. Le cobot le répète ensuite de manière autonome. La programmation s’appuie aussi sur des interfaces graphiques et des systèmes no-code, de sorte qu’aucune programmation robotique classique n’est nécessaire. Pour réaliser une tâche concrète, le cobot a également besoin d’un effecteur terminal adapté, par exemple un préhenseur, un outil de vissage ou une caméra.
Cobot et robot industriel : comparaison en chiffres
Un cobot supporte une charge utile de 3 à 25 kg et fonctionne jusqu’à 1 m/s, mais ne nécessite pas de clôture de protection. Un robot industriel est plus rapide, plus précis et plus puissant, mais sa cellule coûte plus cher à mettre en place. Le tableau suivant compare les valeurs typiques des deux types de construction. Il montre que le choix ne dépend pas simplement d’une bonne ou d’une mauvaise solution. Le facteur décisif est l’application.
| Critère | Cobot | Robot industriel classique |
|---|---|---|
| Charge utile (payload) | 3 à 25 kg | 5 à plus de 1 000 kg |
| Portée | 500 à 1 300 mm | 500 à plus de 3 500 mm |
| Vitesse | jusqu’à environ 1 m/s en mode collaboratif | jusqu’à 4 m/s et plus |
| Répétabilité | 0,01 à 0,05 mm | jusqu’à 0,02 mm |
| Sécurité | pas de clôture de protection, limitation des efforts | clôture de protection ou scanner nécessaire |
| Programmation | Teach-in, interface graphique, no-code | personnel spécialisé, programmation robotique |
| Surface au sol | faible, sans clôture | élevée, zone de sécurité comprise |
| Coût d’entrée | environ 20 000 à 60 000 euros | fortement dépendant du projet, souvent plus élevé |
En cas d’espace limité, de modifications fréquentes et de collaboration directe, le cobot l’emporte. Les robots industriels l’emportent lorsque la cadence est élevée, les charges utiles lourdes et la précision maximale. Le guide consacré aux prix des cobots sur le marché propose une analyse plus approfondie des coûts.
Un cobot n’est pas un robot industriel plus petit, mais une philosophie de sécurité à part entière : il limite suffisamment la force et la vitesse pour qu’une collision avec un humain ne provoque aucune blessure. C’est cette conception, et non sa forme, qui permet de se passer de clôture.
Les quatre types de collaboration homme-robot selon ISO/TS 15066
La norme ISO/TS 15066 définit quatre méthodes permettant à un robot de collaborer en toute sécurité avec l’humain. Elle complète les normes fondamentales ISO 10218-1 et ISO 10218-2 relatives aux robots industriels. Les obligations qui s’ajoutent à partir du 20 janvier 2027 sont présentées dans l’article sur le règlement Machines pour les cellules robotisées. La norme fixe aussi des valeurs limites concrètes pour la force, la pression et la vitesse. Chaque application utilise une ou plusieurs de ces quatre méthodes.
Selon la tâche, un cobot met en œuvre l’un de ces quatre types de collaboration :
- Arrêt surveillé de sécurité : le robot s’arrête dès qu’une personne entre dans la zone de travail. Il ne reprend son mouvement que lorsque la zone est à nouveau libre.
- Guidage manuel : l’opérateur guide le bras robotisé à la main, par exemple pour apprendre une trajectoire ou déplacer une pièce en collaboration avec lui.
- Surveillance de la vitesse et de la distance : des capteurs assurent le respect d’une distance de sécurité. Le robot ralentit à mesure que l’humain s’approche et s’arrête lorsque la distance minimale n’est plus respectée.
- Limitation de la puissance et de la force : le contact est autorisé. La force et la pression restent toutefois inférieures aux valeurs limites biomécaniques définies dans ISO/TS 15066, afin d’éviter toute blessure.
Malgré la conception collaborative du cobot, l’appréciation du risque de l’ensemble du système reste obligatoire. Un cobot équipé d’un outil aux arêtes vives ou manipulant une pièce lourde peut nécessiter une zone de protection. La norme évalue toujours l’application, et pas seulement le bras.
Avantages et limites des cobots en exploitation
Un cobot offre trois avantages (faible encombrement, reprogrammation rapide et coût d’entrée à partir d’environ 20 000 euros), mais se heurte à trois limites (vitesse, charge utile et très haute précision). Ce double bilan lucide détermine si un cobot convient au processus.
En exploitation, les cobots présentent trois atouts. Ils fonctionnent sans clôture de protection et s’installent ainsi dans des espaces exigus où une cellule classique ne trouverait pas sa place. Ils se reconfigurent par teach-in en quelques heures au lieu de plusieurs jours. Cela les rend intéressants pour la production à forte variété et en petites séries. Ils réduisent aussi la charge physique en prenant en charge des gestes monotones ou ergonomiquement contraignants.
Les limites sont tout aussi claires. La vitesse volontairement réduite rallonge le temps de cycle, ce qui rend les robots classiques plus adaptés aux processus à haute cadence. La charge utile des cobots reste limitée et les composants lourds dépassent les capacités du bras collaboratif. Bien que la répétabilité des cobots, de 0,01 à 0,05 mm, suffise pour la plupart des tâches, certaines applications de précision exigent davantage. Si l’espace disponible suffit pour une cellule fermée et qu’aucune collaboration n’est nécessaire, le cobot, plus coûteux, présente peu d’intérêt.
Applications types des cobots, de la palettisation au chargement de machines
Les cobots prennent surtout en charge des tâches répétitives, physiquement contraignantes ou monotones. Cela correspond au principe des quatre D : dull, dirty, dangerous, delicate (monotone, sale, dangereux, délicat). Les applications les plus fréquentes vont de la palettisation au chargement de machines et couvrent de nombreux secteurs.
Un cobot intervient généralement dans les processus suivants :
- Palettisation et emballage : le cobot empile des cartons ou des contenants sur des palettes, une solution idéale pour les produits changeants et les lignes flexibles.
- Chargement de machines : il charge et décharge des machines CNC (Computerized Numerical Control), des machines de moulage par injection ou des presses et les maintient en fonctionnement en dehors des horaires d’équipe.
- Pick and place : il saisit des pièces à un endroit et les dépose de manière ordonnée à un autre, par exemple sur un convoyeur ou dans un montage.
- Bin Picking : associé à un système de vision, le cobot prélève des pièces en vrac dans une caisse, voir le guide consacré au Bin Picking et aux solutions possibles.
- Vissage et assemblage : il met en place des éléments de fixation avec un couple défini et réalise des gestes précis et répétitifs.
- Soudage, collage et dosage : il guide une torche ou une tête de dosage le long d’une trajectoire apprise.
- Contrôle qualité : équipé d’un système de caméras, il contrôle les composants et détecte les défauts.
Un cobot convient ainsi particulièrement aux petites et moyennes entreprises. Elles automatisent des postes de travail individuels au lieu de transformer une ligne entière.
Coût d’un cobot et délai d’amortissement
À l’achat, un cobot coûte généralement entre 20 000 et 60 000 euros. Le bras robotisé ne représente qu’environ 30 à 50 % du coût total. Le reste correspond à la commande, à l’effecteur terminal, à l’intégration, à l’évaluation de la sécurité et à la formation. Ne prendre en compte que le prix du bras revient à sous-estimer l’investissement global (Total Cost of Ownership).
L’investissement est amorti dès que les économies réalisées sur les coûts de personnel et de processus dépassent son montant. Le calcul dépend de trois facteurs : l’organisation du travail posté (en fonctionnement à deux ou trois équipes, l’automatisation est rentabilisée plus rapidement), le volume de production et les coûts de personnel actuels de l’activité. Dans de nombreux cas, l’amortissement intervient entre un et trois ans, mais cela dépend fortement du projet.
Un cobot peut aussi être loué plutôt qu’acheté. Les formules de location abaissent le seuil d’entrée et transforment l’investissement en coûts courants, voir Louer un robot plutôt que l’acheter. Comme alternative clé en main, la cellule d’automatisation MalocherBot d’Unchained Robotics regroupe le bras, le préhenseur, la commande et l’intégration dans un seul pack. Les prix commencent à 120 000 euros et, en paiement échelonné, à 2 100 euros par mois. Le guide consacré aux coûts d’une solution robotique clé en main détaille l’ensemble des coûts.
Comment choisir le cobot adapté selon la charge utile, la portée et l’effecteur terminal
Pour un cobot, quatre critères essentiels comptent : la charge utile, la portée, la répétabilité et un effecteur terminal adapté. Pour ceux qui ne construisent pas la cellule eux-mêmes, l’article Comment trouver le bon intégrateur de systèmes présente les critères de choix du partenaire. Ces quatre paramètres déterminent si le robot peut physiquement accomplir la tâche. Viennent ensuite le logiciel, les interfaces et le prix.
Évalue un cobot selon ces paramètres de sélection :
- Charge utile (payload) : poids de la pièce plus celui de l’effecteur terminal. Le préhenseur est compris dans le calcul : un cobot de 5 kg équipé d’un préhenseur de 2 kg ne soulève en réalité que 3 kg.
- Portée : rayon couvert par le bras. Il doit atteindre tous les points de prise et de dépose du poste.
- Répétabilité : précision avec laquelle le bras revient sur une position. Elle est généralement déterminante pour l’assemblage et le placement de composants.
- Effecteur terminal : préhenseur, ventouse, outil de vissage ou de soudage, adapté au composant et au processus.
Sur la place de marché Unchained Robotics, il est possible de comparer des cobots de différents fabricants avec des prix affichés et des fiches techniques. Pour une recherche ciblée de bras collaboratifs, ceux-ci se trouvent dans la catégorie des cobots. Le choix de l’effecteur terminal est aussi important que celui du bras, car c’est lui qui exécute le processus proprement dit.
Fabricants de cobots et modèles courants : vue d’ensemble
Aujourd’hui, presque tous les grands fabricants de robots proposent des cobots. En tête figure Universal Robots, pionnier du marché, suivi de KUKA, Fanuc, Doosan Robotics et Techman Robot. Le marché mondial des cobots s’élevait à plus d’un milliard de dollars américains en 2023 et croît d’environ 11,9 % par an. Cela explique la grande diversité des modèles.
Les modèles de ces fabricants couvrent différentes classes de charge utile et spécialisations :
| Fabricant | Origine | Charge utile typique | Réputé pour |
|---|---|---|---|
| Universal Robots | Danemark | 3 à 30 kg | vaste écosystème d’accessoires, pionnier du marché |
| KUKA | Allemagne | 3 à 14 kg | gamme LBR-iiwa avec capteurs de couple |
| Fanuc | Japon | 4 à 50 kg | charges utiles élevées dans le segment des cobots |
| Doosan Robotics | Corée du Sud | 5 à 25 kg | large palette de portées et de charges utiles |
| Techman Robot | Taïwan | 4 à 14 kg | vision industrielle intégrée |
Sur le marché, l’offre va de cobots légers et sensibles aux efforts à des modèles capables de supporter une charge utile de 50 kg. Le choix du fabricant dépend du processus, des accessoires disponibles et du logiciel. Plutôt que de te limiter à une marque, il est utile de comparer les fabricants selon la charge utile, la portée et le prix.
Questions fréquentes
Quelle est la différence entre un cobot et un robot industriel ?
La différence réside dans le concept de sécurité. Un cobot surveille ses efforts à l’aide de capteurs et s’arrête au contact. Il peut donc travailler sans clôture de protection, directement aux côtés de l’humain. Un robot industriel est plus rapide, plus puissant et plus précis, mais il doit en contrepartie être protégé par une clôture ou un scanner. Le cobot est plus lent et supporte des charges plus faibles, mais il économise de l’espace et des dispositifs de sécurité.
Combien coûte un cobot ?
À l’achat, un cobot coûte généralement entre 20 000 et 60 000 euros. Le bras robotisé seul ne représente qu’environ 30 à 50 % du coût total. S’ajoutent la commande, l’effecteur terminal, l’intégration, l’évaluation de la sécurité et la formation. Pour évaluer l’investissement global, tu devrais donc prendre en compte le coût total de possession (Total Cost of Ownership), et pas seulement le prix catalogue du bras.
Quelles sont les applications des cobots ?
Les cobots prennent en charge des tâches répétitives et contraignantes telles que la palettisation, le chargement de machines, le pick and place, le bin picking, le vissage, l’assemblage, le soudage, le collage, le dosage et le contrôle qualité. Ils conviennent particulièrement aux processus avec des changements fréquents de produit et un espace limité, et sont utilisés dans l’industrie, la logistique, l’électronique et l’artisanat.
La collaboration avec un cobot est-elle sûre ?
La collaboration est sûre tant que l’application est évaluée selon ISO/TS 15066. Des capteurs de couple détectent les collisions et arrêtent le bras. La vitesse collaborative reste d’environ 1 mètre par seconde, tandis que la force et la pression restent inférieures aux valeurs limites biomécaniques. Toutefois, un cobot équipé d’un outil tranchant ou manipulant une pièce lourde peut malgré tout nécessiter une zone de protection.
Un cobot nécessite-t-il des compétences en programmation ?
Un cobot ne nécessite généralement pas de compétences en programmation classique. Il apprend les mouvements par teach-in, l’opérateur guidant le bras à la main. Il se configure via des interfaces graphiques no-code. Ainsi, même des collaborateurs sans expertise robotique peuvent mettre en place des séquences simples et réaffecter le cobot à de nouvelles tâches si nécessaire.
Quelles sont la charge utile et la portée d’un cobot ?
Les cobots ont généralement une charge utile de 3 à 25 kg et une portée de 500 à 1 300 mm. Certains modèles supportent jusqu’à 50 kg. Le poids de l’effecteur terminal compte dans la charge utile. Un cobot affichant une charge utile de 10 kg et équipé d’un préhenseur de 2 kg ne déplace en réalité que 8 kg de pièce.
Qui a inventé le cobot ?
Le cobot a été inventé en 1996 par les chercheurs J. Edward Colgate et Michael Peshkin de la Northwestern University, aux États-Unis. Les premiers cobots ne disposaient pas encore de leur propre entraînement et servaient à guider en toute sécurité des charges déplacées par des humains. C’est de ce principe fondamental d’une collaboration sûre entre l’humain et le robot qu’est née la génération actuelle de cobots.