Automatyzacja
Cobot
Co to jest cobot? Zalety, wady i koszty w pigułce

Unchained Robotics
Cobot to robot współpracujący. Dzięki czujnikom siły i ograniczonej prędkości pracuje bezpośrednio obok człowieka, bez oddzielającego ich ogrodzenia ochronnego. Dzieli tę samą przestrzeń roboczą, zamiast stać za klatką. W ten sposób cobot wypełnia lukę między pracą ręczną a klasycznym, odgrodzonym stanowiskiem zrobotyzowanym. Ten poradnik wyjaśnia zasadę działania, normy bezpieczeństwa, typowe zastosowania, koszty i kryteria wyboru. Dzięki temu możesz ocenić, czy cobot pasuje do Twojego projektu automatyzacji.
Czas czytania: około 10 minut
Czym jest cobot i czym różni się od robota przemysłowego?
Cobot (robot współpracujący, ang. Collaborative Robot) to ramię robota. Został zaprojektowany tak, aby dzielić przestrzeń roboczą z ludźmi, nie stwarzając dla nich zagrożenia. Pojęcie to odnosi się do współpracy człowieka z robotem (HRC). Cobota wynaleźli w 1996 r. badacze J. Edward Colgate i Michael Peshkin z Northwestern University.
Najważniejsza różnica w stosunku do klasycznego robota przemysłowego dotyczy koncepcji bezpieczeństwa. Robot przemysłowy stawia na prędkość, udźwig i powtarzalność. Ogrodzenie ochronne, bariera świetlna lub skaner bezpieczeństwa oddzielają go od człowieka. Cobot natomiast stale monitoruje działające siły i zatrzymuje się przy kontakcie. Pracuje wolniej i ma mniejszy udźwig, ale pozwala zrezygnować z ogrodzenia oraz potrzebnej dla niego powierzchni.
Cobot nie zastępuje więc robota przemysłowego, lecz stanowi odrębną kategorię. Coboty są przeznaczone do procesów z częstą zmianą produktu, ograniczoną przestrzenią i bezpośrednią współpracą. Cobot wykorzystuje swoje atuty tam, gdzie człowiek i automatyzacja wykonują wspólnie tę samą czynność. Gdy liczą się najkrótszy czas cyklu i precyzja, klasyczny robot pozostaje pierwszym wyborem.
Jak działają coboty: sensoryka, ograniczenie siły i uczenie robota (teach-in)
Działanie cobotów opiera się na trzech elementach technicznych: czujnikach momentu obrotowego w przegubach, ograniczonej prędkości współpracy i graficznym interfejsie użytkownika. Każdy przegub stale mierzy działający moment obrotowy. Gdy ramię napotka nieoczekiwany opór, układ sterowania rozpoznaje to jako kolizję i natychmiast zatrzymuje ramię.
W trybie współpracy układ sterowania ogranicza prędkość do około 1 metra na sekundę. To warunek, aby wykrywanie kolizji zadziałało odpowiednio wcześnie i ramię zatrzymało się, zanim dojdzie do szkody. Ta kombinacja sensoryki oraz ograniczenia siły i mocy stanowi podstawę bezpieczeństwa współpracy.
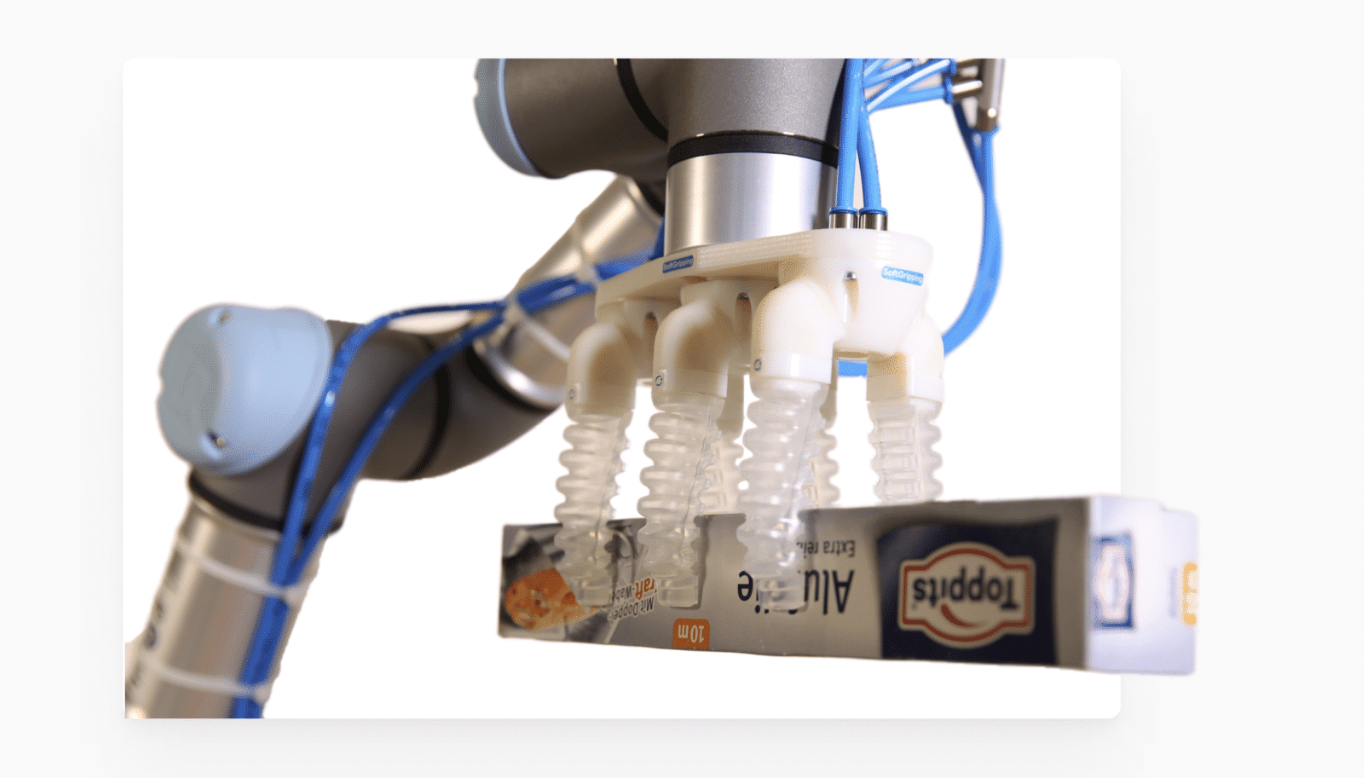
Podczas uczenia robota (teach-in) operator prowadzi ręką ramię robota przez wymagany ruch. Następnie cobot powtarza go samodzielnie. Programowanie umożliwiają także graficzne interfejsy i systemy No-Code, dzięki czemu klasyczne programowanie robotów nie jest konieczne. Aby cobot mógł wykonywać konkretne zadanie, potrzebuje dodatkowo odpowiedniego efektora końcowego, np. chwytaka, narzędzia do wkręcania lub kamery.
Cobot a robot przemysłowy: porównanie w liczbach
Cobot ma udźwig od 3 do 25 kg i osiąga prędkość do 1 m/s, a ogrodzenie ochronne nie jest potrzebne. Robot przemysłowy jest szybszy, dokładniejszy i silniejszy, ale wiąże się z wyższymi kosztami budowy stanowiska. Poniższa tabela porównuje typowe wartości obu konstrukcji. Pokazuje, że wybór nie zależy głównie od tego, które rozwiązanie jest lepsze lub gorsze. Decyduje konkretne zastosowanie.
| Kryterium | Cobot | Klasyczny robot przemysłowy |
|---|---|---|
| Udźwig (Payload) | od 3 do 25 kg | od 5 do ponad 1 000 kg |
| Zasięg | od 500 do 1 300 mm | od 500 do ponad 3 500 mm |
| Prędkość | do ok. 1 m/s w trybie współpracy | do 4 m/s i więcej |
| Powtarzalność | od 0,01 do 0,05 mm | do 0,02 mm |
| Bezpieczeństwo | brak ogrodzenia ochronnego, ograniczenie siły | wymagane ogrodzenie ochronne lub skaner |
| Programowanie | uczenie robota (teach-in), interfejs graficzny, No-Code | specjaliści, programowanie robotów |
| Wymagana powierzchnia | mała, brak ogrodzenia | duża, wraz ze strefą bezpieczeństwa |
| Koszty początkowe | od ok. 20 000 do 60 000 euro | silnie zależne od projektu, często wyższe |
Przy ograniczonej przestrzeni, częstych przebudowach i bezpośredniej współpracy wygrywa cobot. Roboty przemysłowe wygrywają przy krótkim czasie cyklu, dużym udźwigu i maksymalnej precyzji. Dokładniejszą analizę kosztów zawiera poradnik o cenach cobotów na rynku.
Cobot to nie mniejszy robot przemysłowy, ale odrębna filozofia bezpieczeństwa: ogranicza siłę i prędkość na tyle, że zderzenie z człowiekiem nie powoduje obrażeń. Dopiero taka konstrukcja pozwala zrezygnować z ogrodzenia, nie sama forma budowy.
Cztery rodzaje współpracy człowieka z robotem według ISO/TS 15066
Norma ISO/TS 15066 definiuje cztery metody bezpiecznej współpracy robota z człowiekiem. Uzupełnia ona normy podstawowe ISO 10218-1 i ISO 10218-2 dla robotów przemysłowych. Obowiązki, które pojawią się od 20 stycznia 2027 r., opisano w artykule o unijnym rozporządzeniu w sprawie maszyn dla stanowisk zrobotyzowanych. Norma określa również konkretne wartości graniczne siły, nacisku i prędkości. Każde zastosowanie wykorzystuje jedną lub kilka z tych czterech metod.
W zależności od zadania cobot stosuje jedną z tych czterech form współpracy:
- Bezpieczne nadzorowane zatrzymanie: Robot zatrzymuje się, gdy tylko człowiek wejdzie do strefy roboczej. Wznawia ruch dopiero wtedy, gdy strefa jest ponownie wolna.
- Prowadzenie ręczne: Operator ręcznie prowadzi ramię robota, np. w celu nauczenia trajektorii lub wspólnego przemieszczania przedmiotu obrabianego.
- Monitorowanie prędkości i odległości: Czujniki zapewniają zachowanie bezpiecznej odległości. Robot zwalnia w miarę zbliżania się człowieka i zatrzymuje się po zmniejszeniu odległości poniżej wartości minimalnej.
- Ograniczenie mocy i siły: Kontakt jest dozwolony. Siła i nacisk pozostają jednak poniżej biomechanicznych wartości granicznych określonych w ISO/TS 15066, dzięki czemu nie dochodzi do obrażeń.
Mimo konstrukcji przystosowanej do współpracy ocena ryzyka całego systemu pozostaje obowiązkowa. Cobot z narzędziem o ostrych krawędziach lub ciężkim przedmiotem obrabianym może wymagać obszaru ochronnego. Norma ocenia zawsze zastosowanie, a nie tylko ramię.
Zalety i ograniczenia cobotów w eksploatacji
Cobot oferuje trzy zalety (niewielkie zapotrzebowanie na miejsce, szybkie przeprogramowanie, koszty początkowe od około 20 000 euro). Napotyka jednak trzy ograniczenia (prędkość, udźwig, najwyższa precyzja). To rzetelne zestawienie obu stron decyduje o tym, czy cobot pasuje do procesu.
W eksploatacji cobot wyróżnia się trzema atutami. Nie wymaga ogrodzenia ochronnego, dzięki czemu mieści się w ciasnej przestrzeni, w której klasyczne stanowisko nie miałoby miejsca. Można go przezbroić metodą uczenia robota (teach-in) w ciągu godzin, a nie dni. To sprawia, że jest atrakcyjny w produkcji typu High-Mix-Low-Volume, przy dużej różnorodności wariantów i małych seriach. Zmniejsza też obciążenie fizyczne, przejmując monotonne lub niekorzystne ergonomicznie czynności.
Ograniczenia są równie wyraźne. Celowo ograniczona prędkość wydłuża czas cyklu, dlatego procesy o wysokiej wydajności lepiej realizować za pomocą klasycznych robotów. Udźwig cobota jest ograniczony, więc ciężkie elementy przekraczają możliwości ramienia współpracującego. Choć powtarzalność od 0,01 do 0,05 mm wystarcza do większości zadań, niektóre zastosowania precyzyjne wymagają więcej. Jeśli jest wystarczająco dużo miejsca na odgrodzone stanowisko i współpraca nie jest potrzebna, niewiele przemawia za droższym cobotem.
Typowe zastosowania cobotów: od paletyzacji do załadunku maszyn
Coboty przejmują przede wszystkim powtarzalne, obciążające fizycznie lub monotonne zadania. Wynika to z zasady czterech D: dull, dirty, dangerous, delicate (nudne, brudne, niebezpieczne, delikatne). Najczęstsze obszary zastosowań obejmują wiele branż, od paletyzacji po załadunek maszyn.
Cobot jest zwykle wykorzystywany w następujących procesach:
- Paletyzacja i pakowanie: Cobot układa kartony lub opakowania zbiorcze na paletach. To idealne rozwiązanie przy zmiennym asortymencie i na elastycznych liniach.
- Załadunek maszyn: Zapewnia załadunek i rozładunek maszyn CNC (Computerized Numerical Control), wtryskarek lub pras oraz ich pracę poza zmianą roboczą.
- Pick and Place: Pobiera części z jednego miejsca i układa je w uporządkowany sposób w innym, np. na przenośniku taśmowym lub w przyrządzie.
- Bin Picking: W połączeniu z systemem wizyjnym cobot pobiera nieuporządkowane części z pojemnika, zobacz poradnik o Bin Picking i możliwych rozwiązaniach.
- Skręcanie i montaż: Dokręca elementy złączne z określonym momentem obrotowym i wykonuje precyzyjne, powtarzalne czynności.
- Spawanie, klejenie i dozowanie: Prowadzi palnik spawalniczy lub głowicę dozującą zgodnie z nauczoną trajektorią.
- Kontrola jakości: Za pomocą systemu kamer sprawdza elementy i wykrywa wady.
Dlatego cobot szczególnie dobrze nadaje się dla małych i średnich przedsiębiorstw. Automatyzują one pojedyncze stanowiska pracy zamiast przebudowywać całą linię.
Ile kosztuje cobot i kiedy zwraca się inwestycja?
Koszt zakupu cobota wynosi zwykle od 20 000 do 60 000 euro. Na samo ramię robota przypada przy tym jedynie od około 30 do 50% całkowitych kosztów. Pozostała część kosztów obejmuje układ sterowania, efektor końcowy, integrację, ocenę bezpieczeństwa i szkolenie. Kto uwzględnia wyłącznie cenę ramienia, zaniża całkowity koszt inwestycji (Total Cost of Ownership).
Zwrot inwestycji następuje, gdy zaoszczędzone koszty personelu i procesów przewyższą koszt inwestycji. Obliczenia zależą od trzech wielkości: modelu zmianowego (przy pracy dwuzmianowej lub trzyzmianowej automatyzacja zwraca się szybciej), liczby sztuk i dotychczasowych kosztów personelu związanych z danym zadaniem. W wielu przypadkach okres zwrotu wynosi od jednego do trzech lat, ale jest silnie zależny od projektu.
Cobota można również wynająć zamiast kupić. Modele najmu obniżają barierę wejścia i zamieniają inwestycję na koszty bieżące, zobacz wynajem robota zamiast zakupu. Alternatywą pod klucz jest stanowisko zrobotyzowane MalocherBot firmy Unchained Robotics, łączące ramię, chwytak, układ sterowania i integrację w jednym pakiecie. Ceny zaczynają się od 120 000 euro, a w przypadku płatności ratalnej od 2 100 euro miesięcznie. Rozkład całkowitych kosztów przedstawia poradnik o kosztach rozwiązania robotycznego pod klucz.
Jak dobrać odpowiedniego cobota: udźwig, zasięg i efektor końcowy
Przy wyborze cobota liczą się cztery główne kryteria: udźwig, zasięg, powtarzalność i odpowiedni efektor końcowy. Kto nie buduje stanowiska samodzielnie, znajdzie kryteria wyboru partnera w artykule Jak znajdziesz odpowiedniego integratora systemów. Te cztery kryteria decydują o tym, czy robot jest fizycznie w stanie wykonać zadanie. Dopiero później należy uwzględnić oprogramowanie, interfejsy i cenę.
Sprawdź cobota, uwzględniając następujące parametry wyboru:
- Udźwig (Payload): Łączna masa przedmiotu obrabianego i efektora końcowego. Masa chwytaka również się wlicza, cobot o udźwigu 5 kg z chwytakiem o masie 2 kg uniesie w rzeczywistości tylko 3 kg.
- Zasięg: Promień obszaru, który obejmuje ramię. Musi ono docierać do wszystkich punktów pobierania i odkładania w danym stanowisku.
- Powtarzalność: Określa, jak dokładnie ramię ponownie osiąga daną pozycję. Zwykle decydująca przy montażu i osadzaniu elementów.
- Efektor końcowy: Chwytak, przyssawka, narzędzie do skręcania lub spawania, dopasowany do elementu i procesu.
Na Unchained Robotics Marketplace można porównywać coboty różnych producentów z podanymi cenami i kartami katalogowymi. Kto szuka konkretnie ramion współpracujących, znajdzie je w kategorii cobotów. Wybór efektora końcowego jest tak samo ważny jak wybór ramienia, ponieważ to on realizuje właściwy proces.
Producenci cobotów i popularne modele w zestawieniu
Obecnie niemal wszyscy duzi producenci robotów oferują coboty. Na czele znajduje się Universal Robots jako pionier rynku, a za nim KUKA, Fanuc, Doosan Robotics i Techman Robot. Globalny rynek cobotów osiągnął w 2023 r. wartość ponad miliarda dolarów amerykańskich i rośnie o około 11,9% rocznie. To wyjaśnia szeroką różnorodność modeli.
Modele tych producentów obejmują różne klasy udźwigu i specjalizacje:
| Producent | Kraj pochodzenia | Typowy udźwig | Znany z |
|---|---|---|---|
| Universal Robots | Dania | od 3 do 30 kg | duży ekosystem akcesoriów, pionier rynku |
| KUKA | Niemcy | od 3 do 14 kg | seria LBR-iiwa z sensoryką momentu obrotowego |
| Fanuc | Japonia | od 4 do 50 kg | wysoki udźwig w segmencie cobotów |
| Doosan Robotics | Korea Południowa | od 5 do 25 kg | szeroka gama zasięgów i udźwigów |
| Techman Robot | Tajwan | od 4 do 14 kg | zintegrowana wizja maszynowa |
Oferta rynkowa obejmuje modele od lekkich i czułych po takie o udźwigu 50 kg. Wybór producenta zależy od procesu, dostępnych akcesoriów i oprogramowania. Zamiast ograniczać się do jednej marki, porównaj oferty różnych producentów pod względem udźwigu, zasięgu i ceny.
Częste pytania
Czym różni się cobot od robota przemysłowego?
Różnica dotyczy koncepcji bezpieczeństwa. Cobot monitoruje siły za pomocą czujników i zatrzymuje się przy kontakcie, dlatego może pracować bez ogrodzenia ochronnego, bezpośrednio obok człowieka. Robot przemysłowy jest szybszy, silniejszy i dokładniejszy, ale w zamian musi być zabezpieczony ogrodzeniem lub skanerem. Cobot jest wolniejszy i ma mniejszy udźwig, ale zmniejsza zapotrzebowanie na miejsce i zabezpieczenia.
Ile kosztuje cobot?
Zakup cobota kosztuje zwykle od 20 000 do 60 000 euro. Samo ramię robota stanowi przy tym tylko od około 30 do 50% całkowitych kosztów. Dochodzą do tego układ sterowania, efektor końcowy, integracja, ocena bezpieczeństwa i szkolenie. Przy ocenie całkowitej inwestycji uwzględnij więc Total Cost of Ownership, a nie tylko cenę katalogową ramienia.
Jakie są zastosowania cobotów?
Coboty wykonują powtarzalne i obciążające zadania, takie jak paletyzacja, załadunek maszyn, Pick and Place, Bin Picking, skręcanie, montaż, spawanie, klejenie, dozowanie i kontrola jakości. Szczególnie dobrze nadają się do procesów z częstą zmianą produktu i ograniczoną przestrzenią. Są wykorzystywane w przemyśle, logistyce, branży elektronicznej i rzemiośle.
Jak bezpieczna jest współpraca z cobotem?
Współpraca jest bezpieczna, o ile zastosowanie zostało ocenione zgodnie z ISO/TS 15066. Czujniki momentu obrotowego wykrywają kolizje i zatrzymują ramię. Prędkość w trybie współpracy wynosi około 1 metra na sekundę, a siła i nacisk pozostają poniżej biomechanicznych wartości granicznych. Cobot z ostrym narzędziem lub ciężkim przedmiotem obrabianym może jednak mimo to wymagać obszaru ochronnego.
Czy cobot wymaga umiejętności programowania?
Cobot zazwyczaj nie wymaga klasycznych umiejętności programowania. Uczy się ruchów metodą uczenia robota (teach-in), polegającą na prowadzeniu ramienia ręką przez operatora. Można go konfigurować za pomocą graficznych interfejsów No-Code. Dzięki temu także pracownicy bez specjalistycznej wiedzy o robotach mogą konfigurować proste sekwencje i w razie potrzeby przezbrajać cobota do nowych zadań.
Jaki udźwig i zasięg ma cobot?
Coboty mają zwykle udźwig od 3 do 25 kg i zasięg od 500 do 1 300 mm. Niektóre modele mają udźwig do 50 kg. Ważne jest, że masa efektora końcowego wlicza się do udźwigu. Cobot o udźwigu 10 kg z chwytakiem o masie 2 kg przenosi w rzeczywistości przedmiot obrabiany o masie tylko 8 kg.
Kto wynalazł cobota?
Cobota wynaleźli w 1996 r. badacze J. Edward Colgate i Michael Peshkin z Northwestern University w USA. Pierwsze coboty nie miały jeszcze własnego napędu i służyły do bezpiecznego kierowania ciężarami prowadzonymi przez ludzi. Z tej podstawowej idei bezpiecznej współpracy człowieka z robotem wykształciła się obecna generacja cobotów.