Automatisierung
Roboter
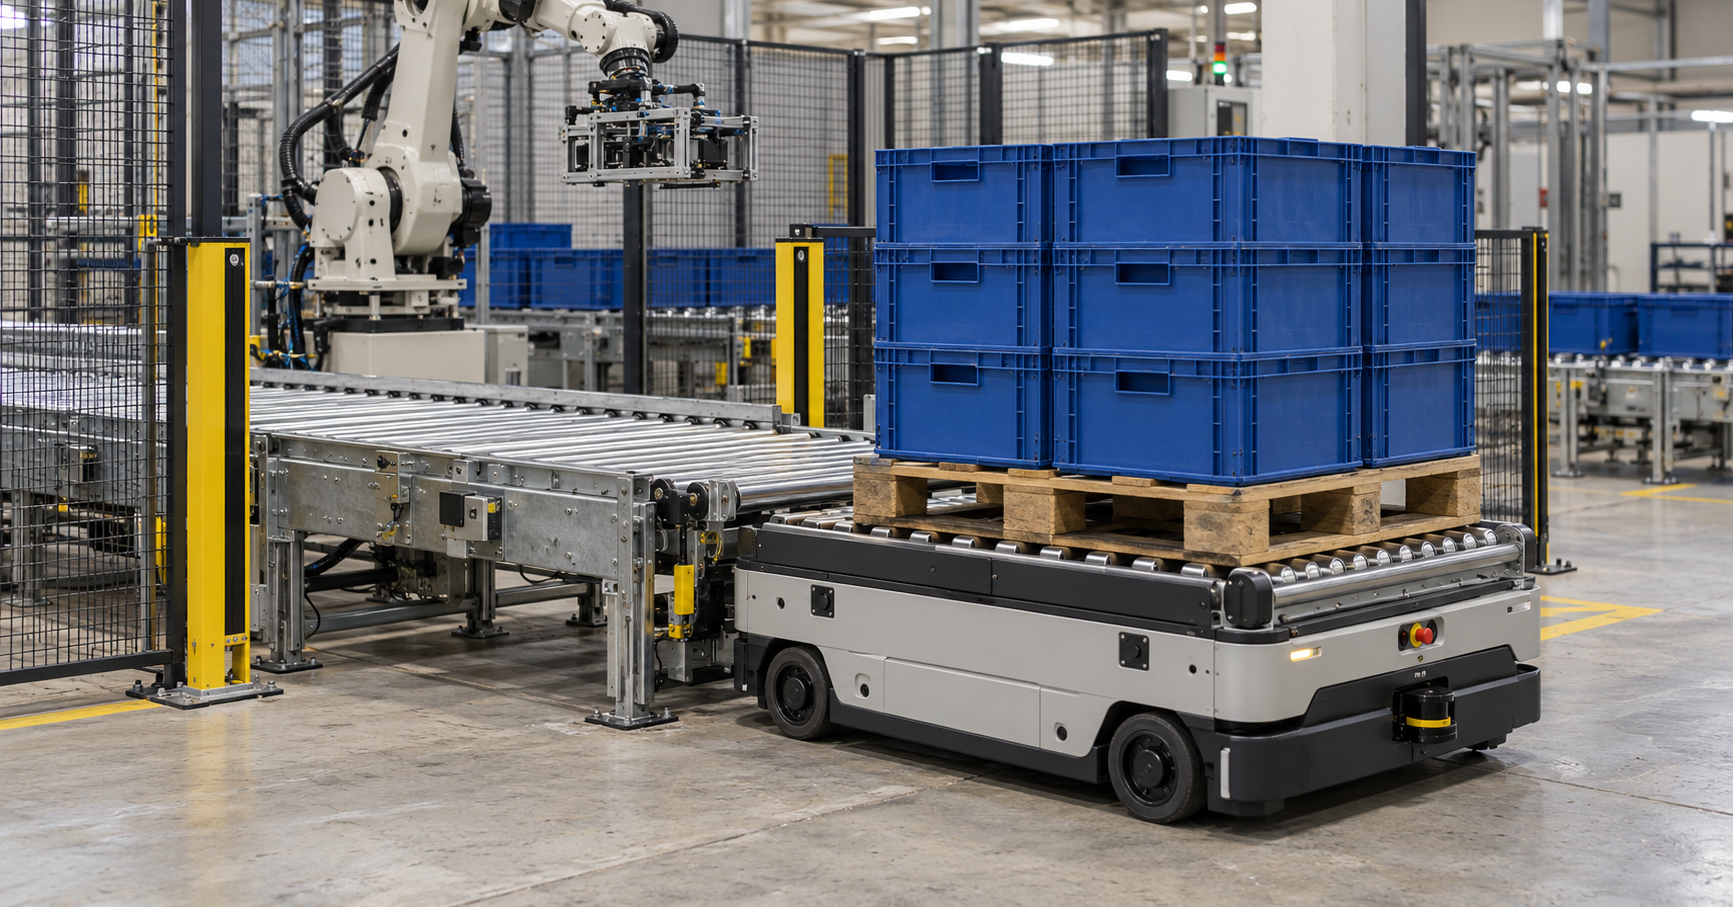

VDA 5050 regelt die Fahrzeugseite der Übergabe einer Palette mit Kleinladungsträgern (KLT): pick, drop, Feinpositionierung und Warten auf Freigabe. Nicht geregelt ist der Handshake, also der Signalaustausch zwischen Station und Fahrzeug. Schnittstellen zur Peripherie schließt der Standard ausdrücklich aus. Seit März 2026 liegt VDA 5050 in Version 3.0.0 vor.
Lesezeit ca. 8 Minuten
VDA 5050 legt fest, wie Leitsteuerung und mobile Roboter über MQTT und JSON Aufträge, Sofortaktionen und Zustandsmeldungen austauschen. Als Nachrichtenprotokoll dient MQTT (Message Queuing Telemetry Transport), mindestens in der Version 3.1.1. Als Datenformat dient JSON (JavaScript Object Notation).
Herausgeber ist der Verband der Automobilindustrie (VDA), Mitentwickler der Verband Deutscher Maschinen- und Anlagenbau (VDMA). Das Institut für Fördertechnik und Logistiksysteme (IFL) am Karlsruher Institut für Technologie (KIT) betreut das GitHub-Repository.
Version 3.0 spricht von „mobile robot“ und „fleet control“ statt von AGV (Automated Guided Vehicle, fahrerloses Transportfahrzeug) und Master Control. Neu ist die Unterstützung frei navigierender mobiler Roboter: Sie teilen ihre geplanten Pfade mit der Leitsteuerung, und ein Zonenkonzept steuert ihr Verhalten in definierten Bereichen.
Die Kommunikation läuft über festgelegte Topics, also Nachrichtenkanäle in MQTT:
| Topic | Inhalt | Pflicht/optional |
|---|---|---|
| order | Aufträge der Leitsteuerung an den Roboter | Pflicht |
| instantActions | sofort auszuführende Aktionen von der Leitsteuerung | Pflicht |
| state | Zustandsmeldung des Roboters an die Leitsteuerung | Pflicht |
| connection | meldet, wenn die Verbindung des Roboters abbricht | Pflicht |
| factsheet | Kenndaten des Roboters für die Einrichtung in der Leitsteuerung | Pflicht |
| visualization | Position und geplanter Pfad in hoher Frequenz für Visualisierungssysteme | optional |
| zoneSet | Zonen von der Leitsteuerung an den Roboter (neu in 3.0) | optional |
| responses | Antworten der Leitsteuerung auf Anfragen des Roboters (neu in 3.0) | optional |
An der Übergabestelle regelt VDA 5050 die Aktionen des Fahrzeugs. Schnittstellen zur Peripherie wie Palettierzelle, Förderer oder SPS (speicherprogrammierbare Steuerung) liegen außerhalb. Abschnitt 2 der Spezifikation („Scope“) schließt das ausdrücklich aus. Der Wortlaut: „Interfaces unrelated to the communication between a fleet control system and mobile robots are excluded, such as interfaces to peripheral equipment, infrastructure components, or external IT systems.“
Ebenfalls ausgeschlossen sind Sicherheitsanforderungen.
Peripheriesysteme wie Türen, Tore und Aufzüge nennt Abschnitt 5.3 als Aufgabe der Leitsteuerung, ein Protokoll legt er nicht fest.
Auf Fahrzeugebene regelt der Standard an der Station diese Aktionen:
Die Herstellerquellen belegen drei direkte Signalwege zwischen AMR und Station und einen indirekten über die Leitsteuerung; die Tabelle ist eine Auswahl daraus.
| Signalweg | Verbindet | Beispiel laut Hersteller | Was belegt ist |
|---|---|---|---|
| Infrarot | Aufsatzmodul auf dem AMR und stationärer Förderer | Interroll LCP (ein Förder-Aufsatzmodul, das auf dem AMR sitzt) | Sichtkontakt zwischen Aufsatzmodul und stationärem Förderer nötig, ohne Sichtkontakt keine Abgabe, bis 50 kg |
| Drahtlos, Verfahren nicht genannt | Aufsatzmodul auf dem AMR und externer Förderer | ROEQ GuardCom, NORD Modules Pallet Mover 1000 mit Dock Target | drahtloser Handshake bzw. drahtlose Kommunikation mit externen Förderern |
| Optische I/O-Kopplung | AMR und fester Förderer | Omron LD Conveyor Top | Ein Zubehör für optische Kommunikation überträgt den I/O-Status direkt zwischen AMR und festem Förderer |
| Indirekt über die Leitsteuerung: OPC UA (Open Platform Communications Unified Architecture) oder Modbus | Flottenmanager bzw. Steuerung des Transportsystems und Peripherie, kein direkter Austausch zwischen AMR und Station | BlueBotics ANT server (Flottenmanager), SAFELOG | Anbindung von Förderern, Aufzügen und Türen über Modbus oder OPC UA (BlueBotics), SPS-Kopplung über OPC UA oder Modbus (SAFELOG) |
Die VDA-Empfehlung 4500 legt für KLT Grundmaße, Füllgewichte und Stapelregeln fest. Sie ist frei zugänglich, aktuell in Version 3.2 vom August 2026. Das KLT-System ist modular auf die Paletten 1200 x 800 mm (Europalette) und 1200 x 1000 mm (ISO-Palette) abgestimmt.
R-KLT ist starr mit Verbundboden, RL-KLT hat glatten Boden, F-KLT ist faltbar.
| Typ (Auswahl) | Nennmaß L x B x H in mm | Füllgewicht | Auflast |
|---|---|---|---|
| RL-KLT 6280 | 600 x 400 x 280 | 20 kg | 600 kg |
| RL-KLT 6147 | 600 x 400 x 147 | 20 kg | 600 kg |
| RL-KLT 4147 | 400 x 300 x 147 | 20 kg | 600 kg |
| RL-KLT 3147 | 300 x 200 x 147 | 20 kg | 400 kg |
| F-KLT 6410 | 600 x 400 x 280 | 20 kg | 250 kg |
Die Stapelart hängt vom Boden und von der Palette ab. RL-KLT werden auf beiden Paletten nur in Säulen gestapelt. R-KLT in 600 x 400 und 400 x 300 lassen sich auf der ISO-Palette im Verbund stapeln, also kreuzweise und selbstsichernd. Auf der Europalette gilt auch für sie nur die Säulenstapelung.
Die Standard-Ladeeinheit hat eine Stapelhöhe von 810 mm, ohne Palette und Sicherungsplatte. Weil die Behälter 15 mm ineinandergreifen (Eintauchtiefe), passen je nach Höhenraster 6 Lagen (147,5 mm), 4 Lagen (213,75 mm) oder 3 Lagen (280 mm).
Die ISO 3691-4, Ausgabe 2023 (deutsche Fassung DIN EN ISO 3691-4:2023-12), legt Sicherheitsanforderungen für fahrerlose Flurförderzeuge und ihre Systeme fest, AMR eingeschlossen. Ein Betriebsgefahrenbereich, also ein Bereich, in dem Personen einer Gefährdung ausgesetzt sein können, kann nach ihrer Begriffsbestimmung in Lastübergabebereichen liegen.
Laut Deutscher Gesetzlicher Unfallversicherung (DGUV) erlaubt Abschnitt 4.8.2.3 der Norm Muting, das Stummschalten der Personenerkennung am Fahrzeug, nur in bestimmten Situationen wie der Lastübergabe. Bedingung ist eine Reduktion der Fahrgeschwindigkeit auf höchstens 0,3 m/s; zusätzlich sind weitere Schutzmaßnahmen nötig.
Der VDI-Leitfaden zur Sicherheit fahrerloser Transportsysteme (Verein Deutscher Ingenieure, Stand 2020) fordert Lastübergabestationen, an denen Personen durch Fahrzeug oder Last nicht gefährdet werden. Quetsch- und Scherstellen sind baulich oder technisch zu vermeiden.
Der Sicherheitstechnik-Hersteller Pilz betrachtet verkettete Maschinen und mobile Plattformen als Gesamtmaschine und hält eine Risikobewertung für das gesamte mobile System für erforderlich. Laut IHK Nürnberg sind die Anforderungen der EU-Maschinenverordnung ab 20. Januar 2027 verpflichtend. Was das für Roboterzellen bedeutet, erklärt der Beitrag zur EU-Maschinenverordnung.
Die Angaben zur Sicherheit ersetzen keine Rechtsberatung.
DEUTZ palettiert im Logistikzentrum in Köln KLT-Behälter mit einem MalocherBot Palettierer S, ausgestattet mit einem Doosan P3020 Cobot und einem kundenspezifisch entwickelten Greifer. Die Case Study zu DEUTZ beschreibt das Projekt. Unchained Robotics setzte die Zelle 2025 schlüsselfertig in Betrieb, als Software läuft das LUNA Automation Operating System.
Die Zelle schließt eine bislang manuelle Lücke im Leerbehälter-Handling. Die vorhandenen AMR der DEUTZ übernehmen den Transport der Paletten. Laut Case-Seite gewährleisten die Lichtvorhänge einen einfachen und sicheren Zugang für Bediener.
Die Case-Seite spricht im Text von AMR; das Kundenzitat nennt die Schnittstellen wörtlich „unter anderem zur Fördertechnik und zu unseren AGVs“. Protokoll und Signalweg der Übergabe nennt die Case-Seite nicht. Christoph Heid, Leiter Technik, Systeme und Instandhaltung im Logistikzentrum: „Besonders wichtig war für uns, dass alle elektrischen und mechanischen Schnittstellen […] sauber umgesetzt wurden.“
Vor der Ausschreibung sollten sechs Punkte feststehen:
Typische Stolpersteine beschreibt der Beitrag zu Planungsfehlern bei Palettierprojekten, die Partnerwahl der Beitrag zum richtigen Systemintegrator.
Nein. Die Spezifikation beschreibt ihre Nutzung als „optional and non-binding“ (optional und unverbindlich). KUKA bewirbt die mobile Plattform KMP 600P als „VDA 5050 compatible“.
Nein. Seit Version 2.1.0 erscheint VDA 5050 nur noch auf Englisch. Die Spezifikation ist beim VDA kostenlos herunterladbar und liegt zusätzlich im GitHub-Repository; weichen beide Fassungen voneinander ab, gilt das PDF auf der VDA-Website.
Ein Entwurf ISO/DIS 3691-4:2026 liegt vor, die Abstimmung endete im September 2026. Er ergänzt laut Vorwort Anhang H zum Muting über eine Kombination von Fahrzeugsignalen und Anhang ZA zur EU-Maschinenverordnung 2023/1230. Ein Erscheinungsdatum steht nicht fest.
In der AMR-Kategorie stehen 12 Modelle von 6 Herstellern zu Preisen zwischen 12.000 und 109.950 Euro netto je Modell, Stand Oktober 2026.